


Službeno priznanje|Lanxinu dodijeljena potvrda o registraciji postignuća u znanosti i tehnologiji provincije Zhejiang
Sep 05, 2024
Ostavite poruku
Nedavno,Lanxin, lider uumjetna inteligencijairobotika, postigao je značajnu prekretnicu, kao što jeOdjel za znanost i tehnologiju pokrajine Zhejiangslužbeno dodijelio tvrtkiPotvrda o registraciji postignuća u znanosti i tehnologiji(Registracijski broj: DJ101002024Y0420). Ovo prestižno priznanje ističe pionirsko istraživanje tvrtke uAIirobotske tehnologije, potvrđujući vrijednost i utjecaj njihovog inovativnog rada u ovim vrhunskim područjima.
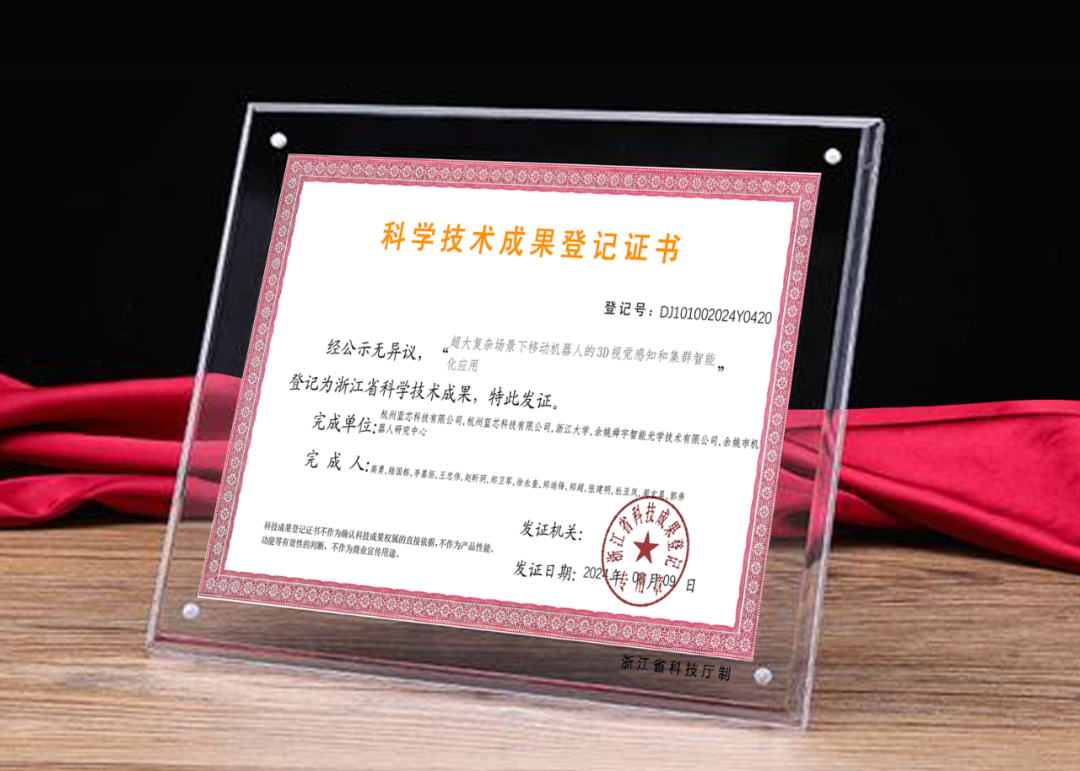
Sažetak priznatog tehnološkog postignuća: "3D Vision Perception and Cluster Intelligent Applications for Mobile Robots in Ultra-Large Complex Scenarios"
Misija i značaj
Kao primjenaindustrijski mobilni robotiprodubljuje, radna okruženja postaju sve veća i složenija, s većim zahtjevima za preciznošću. Broj mobilnih robota potrebnih za koordinaciju na jednom mjestu nastavlja rasti s razmjerom poslovnih operacija.Ultra veliki složeni scenarijipredstavljaju nove izazove za mobilne robote: unutar ovih ekspanzivnih i vrlo dinamičnih okruženja potrebna je koordinacija robota velikih razmjera, dok roboti moraju izvoditi precizne operacije na složenim ciljevima kao što su reflektirajući objekti ili objekti male veličine. Stoga je uspostava sveobuhvatnog tehničkog okvira za precizne operacije mobilnih robota u ultra velikim, složenim scenarijima i postizanje industrijske primjene ključno za stjecanje konkurentske prednosti u globalnoj industriji.
TheAMR (Autonomous Mobile Robot) tehnologijapolje je opsežno i složeno. Trenutni domaći i međunarodni napredak usenzorska tehnologija, navigacija, irobotsko raspoređivanjejoš uvijek nisu u potpunosti prilagođeni preciznim operativnim zahtjevima robota u ultra velikim složenim okruženjima. Ključni problem leži u potrebi za poboljšanjem sposobnosti robota za sveobuhvatnu percepciju i razumijevanje dinamičnih, složenih okruženja i vlastitih operacija u stvarnom vremenu. Ovaj projekt usredotočen je na "3D Vision Fusion Perception + AI Large Model Technology" za izgradnju kompletnog tehničkog sustava zasemantički SLAM prirodna navigacija, procjena položaja ciljnog objekta, autonomno planiranje putanje robotske ruke, visokoprecizna kontrola pokreta i planiranje velikih mobilnih robota u složenim okruženjima. Ovaj se sustav bolje prilagođava različitim, prilagođenim scenarijima proizvodnje velikih razmjera, proširujući opseg primjeneAMR-ovii povećanje stabilnosti, sigurnosti i preciznosti.
Tehnički izazovi
Sa sve većom industrijskom primjenom AMR-a, personalizirana i fleksibilna proizvodnja postaje glavna pokretačka snaga budućnostipametne tvornice. Proizvodna industrija zahtijeva veću složenost i preciznost, posebno za mobilne robote koji rade u ultra velikim, vrlo dinamičnim složenim okruženjima. Međutim, ostaje nekoliko tehničkih uskih grla:
- U velikim razmjerimaAMR operacije, senzori moraju percipirati informacije o okolišu s udaljenosti od 30 metara ili više sa širokim vidnim poljem i visokom rezolucijom. Međutim, malo domaćih senzora zadovoljava te potrebe percepcije na velikim udaljenostima. Glavni senzori 3D vida, domaći i međunarodni, obično pate od nedovoljnog vidnog polja i niske rezolucije.
- Posljednjih godina prvenstveno se oslanja na mobilne robotelaserski SLAM(Simultaneous Localization and Mapping) tehnologija za mapiranje scene i prikupljanje informacija. Međutim, ovaj se pristup suočava sa značajnim izazovima u robusnosti prostorne lokalizacije, a također je i skup.
- U praktičnim operacijama, roboti koji se kreću preko velikih područja trebaju obavljati precizne zadatke na složenim ciljevima kao što su reflektirajući ili mali objekti. Roboti se često suočavaju s pogreškama u prepoznavanju koje utječu na radnu preciznost i pouzdanost. Nadalje, nedostaje autonomno planiranje trajektorije izbjegavanja prepreka i visokoprecizna tehnologija kontrole kretanja za robotske ruke u složenim okruženjima.
Složenost algoritama za raspoređivanje raste eksponencijalno s ljestvicom mobilnih robota. Tradicionalne metode, kao što je segmentacija s više karata za planiranje rute, ograničene su skalom rasporeda i mogućnostima raspoređivanja s jednom kartom. Rješavanje silosa podataka kako bi se postigla učinkovita koordinacija između "individualne" i "grupne" inteligencije, kao i između "mobilnih robota" i "priključnih stanica," ostaje hitan izazov za industriju.
Ključne inovacije
- Razvio vlasnički3D senzor za vids mogućnostima percepcije velikog dometa, širokog područja i visoke razlučivosti. Jedan senzor može postići pozicioniranje i navigaciju velikog dometa, izbjegavanje prepreka srednjeg dometa i visokoprecizno pristajanje za mobilne robote na malom dometu.
- Koristeći semantičku povezanost između 2D i 3D kovizualnih okvira, projekt konstruira gustuSLAM sustavtemeljeno na dubokom učenju za industrijske primjene. Implementacijom tehnika kao što su dinamičko filtriranje objekata, poboljšanje statičkih značajki i procjena kretanja zamućene slike, sustav omogućuje prirodnu navigaciju bez markera za mobilne robote u vrlo dinamičnim okruženjima.
- Razvio generativnu metodu procjene poze "značajka-slika". Koristeći višestruki opis šestodimenzionalnog prostora, projekt je konstruirao dual-modalni dekoder za mimiku poze i reziduale zajedničkih značajki kako bi se postiglo precizno prepoznavanje složenih ciljeva. Osim toga, projekt je uspostavio autonomnu tehnologiju planiranja putanje izbjegavanja prepreka za robotske ruke u složenim okruženjima, generirajući optimalne operativne putanje. Projekt je također uveo tehnologiju upravljanja kretanjem za učenje pojačanja za robotske ruke temeljenu na dinamičkoj identifikaciji feedforward, postižući operativno kretanje visoke preciznosti.
- Implementirao je distribuirani sustav raspoređivanja korištenjem pristupa grupiranja bez sukoba, prevladavajući ograničenja razmjera raspoređivanja koja predstavljaju tradicionalne metode konkurenata kao što su proširenje na više poslužitelja i segmentacija na više karata. Usredotočujući se na upravljanje zadacima i usklađivanje zadataka prema različitim procesima, te iskorištavanjem agraph konvolucijski algoritam optimizacije neuronske mreže, projekt je po prvi put uspješno postigao koordinirano raspoređivanje tisuća mobilnih robota na jednoj karti.
Ocjenjivački odbor zaključio je da su ovim projektom sustavno razvijene temeljne tehnologije i softversko-hardverski sustavi za3D percepcija vizijei klasterske inteligentne aplikacije za mobilne robote u ultra velikim, složenim scenarijima. Sveukupno postignuće međunarodno je napredno, sTehnologija percepcije 3D vizijemobilnih robota dostižu vodeću svjetsku razinu.